Servo 0.5 apporte un canvas 2D multithread et davantage de plateformes. Les gains annoncés concernent des charges précises : ils ne signifient pas que chaque site accélère de 55 % ou que chaque batterie gagne autant d’autonomie.
Ce que confirme le bilan de version
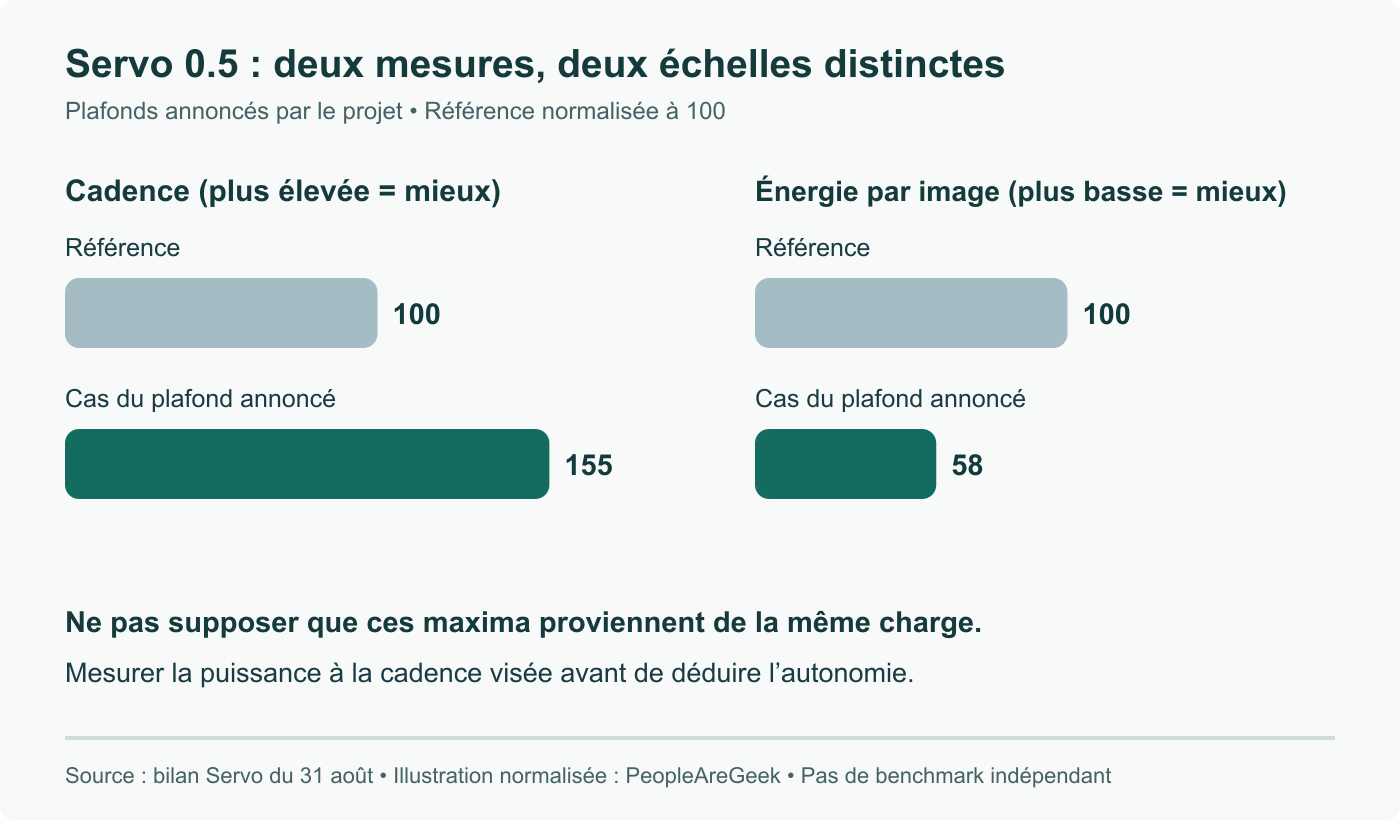
Le billet du projet du 31 août annonce jusqu’à 55 % de cadence supplémentaire sur le canvas et jusqu’à 42 % de consommation en moins par image. Le gain de texte, jusqu’à 10×, vise le même texte rendu à plusieurs tailles. Ce sont les résultats rapportés par le projet, sans reproduction de notre part.
Le bilan annonce aussi des binaires Linux aarch64 et Android 10 pour servoshell. L’API d’intégration change : ServoBuilder::webxr_registry() est remplacé par Servo::register_webxr_registry.
Cadence et énergie par image sont deux mesures
Le graphique place les plafonds annoncés sur deux échelles normalisées distinctes. Il ne faut pas les multiplier pour prédire l’autonomie d’un appareil : ces maxima peuvent provenir d’essais différents.
De façon générale, l’énergie par image multipliée par le nombre d’images par seconde donne la puissance moyenne attribuable à ce travail. Moins d’énergie par image peut permettre davantage d’images à puissance similaire, moins de watts à cadence identique, ou un mélange. Il faut mesurer une même charge dans les mêmes conditions pour départager ces possibilités.
Pour un tableau de bord embarqué, limitez la cadence à celle dont les utilisateurs ont besoin et mesurez latence, images manquées, mémoire et puissance dans cette situation. Comparez écran calme, animation continue et interaction pendant le rendu. Conservez le même appareil, la même page et les mêmes options de compilation.
La compatibilité se teste par un parcours
Servo se présente comme un moteur intégrable encore en progression vers la production. Afficher correctement une page d’accueil ne démontre pas le fonctionnement de l’authentification, des formulaires, du clavier, de l’accessibilité ou des contrôles multimédias.
Un pilote utile suit l’application réelle : ouverture, navigation au clavier, saisie et envoi de formulaire, redimensionnement, veille et reprise si nécessaire, puis fermetures répétées. Notez les préférences activées. Le mode expérimental peut exposer des fonctions absentes de la configuration par défaut.
Les progrès de Servo rendent cet essai plus pertinent. Les notes de version ne décident pas à elles seules de l’aptitude à la production d’une application précise. Nous n’avons réalisé ni migration d’intégration ni benchmark énergétique indépendant pour cet article.
Sources
- Servo : changements de juillet dans la version 0.5, bilan du 31 août
- Version Servo 0.5
- Objectifs et état du projet Servo
Réduction du catalogue de nouveautés, précision des gains selon la charge et distinction entre cadence et énergie par image ; maintien des limites d’intégration et de compatibilité.